로봇이 도착 여부를 스스로 확인하는 ‘CoRe-VLN’과 다중 AI 협력 기술 ‘PRISM-Nav’로 국제 대회서 잇달아 상위권
“파란 소파를 찾아가.” 처음 들어간 건물에서도 사람의 말 한마디를 알아듣고 스스로 길을 찾은 뒤, 제대로 도착했는지까지 스스로 확인하는 로봇 기술이 국제 대회에서 잇달아 상위권에 올랐다.
KAIST(총장 배충식)는 전기및전자공학부 명현 교수 미래도시 로봇연구실 연구팀이 컴퓨터비전 학술대회 ECCV 2026(유럽컴퓨터비전학회)과 로보틱스 학술대회 RSS 2026(로보틱스: 사이언스 앤 시스템스)에서 열린 국제 챌린지에서 각각 1위와 2위를 차지했다고 16일 밝혔다. 두 대회는 모두 로봇이 사람의 말을 이해하고 카메라로 주변을 살펴 스스로 판단해 움직이는 ‘체화 인공지능(Embodied AI)’ 능력을 겨루는 무대다.
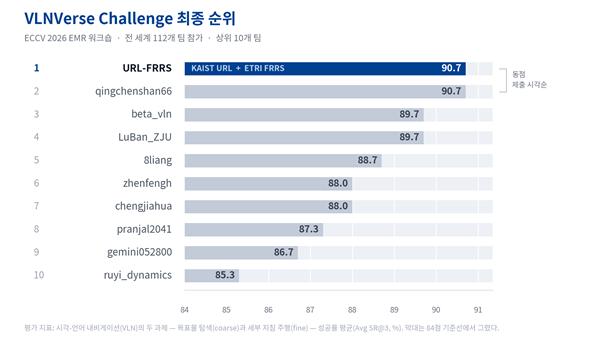
먼저 명현 교수 연구팀과 한국전자통신연구원(ETRI, 원장 박세웅) 필드로봇연구실(실장 최승민)이 구성한 ‘URL-FRRS’ 팀은 지난 9월 9일 스웨덴 말뫼에서 열린 ECCV 2026 EMR 워크숍의 ‘VLNVerse 챌린지’에서 전 세계 112개 팀 가운데 1위를 차지했다. 이 대회는 “거실에 있는 파란 소파를 찾아가라”처럼 목적지만 알려주거나, “복도 끝에서 오른쪽으로 돌아 두 번째 문으로 들어가라”처럼 여러 단계의 지시를 준 뒤 로봇이 목적지를 제대로 찾아가는지를 평가한다.
연구팀이 기존 로봇의 실패 원인을 분석한 결과, 길을 못 찾는 것보다 엉뚱한 곳에서 “도착했다”고 판단하는 경우가 더 많았다. 목적지를 지나치거나 비슷하게 생긴 다른 방을 목적지로 착각하는 식이다. 이에 연구팀은 로봇이 멈출 때 “여기가 정말 맞나?”라고 스스로 다시 확인하는 ‘CoRe-VLN(Coverage-based Recovery for VLN)’ 기술을 개발했다. 로봇이 목적지라고 판단하면 주변을 다시 둘러보고, 글과 사진을 함께 이해하는 인공지능을 이용해 지시받은 장소가 맞는지, 찾던 물건의 색과 모양이 맞는지, 실제로 가까이 있는지를 확인한다. 목적지가 아니라고 판단되면 새로운 길을 찾아 다시 움직이며, 별도의 추가 학습도 필요하지 않다.
그 결과 연구팀은 두 과제 평균 성공률 90.7%를 기록했다. 2위 팀과 성공률은 같았지만 대회 규정에 따라 제출 시각이 앞서 최종 1위에 올랐으며, 3위 팀은 89.7%였다. 우승팀에는 성창기 박사(팀장), 박주혜 박사과정, 공제이·이찬혁 석사과정, 홍다솔 박사과정 등 KAIST 연구진과 이우주 박사, 최승민 실장 등 ETRI 연구진이 함께했다.
KAIST 연구팀은 지난 7월 호주 시드니에서 열린 RSS 2026 OWN 워크숍의 ‘내비트레이스 챌린지(NaviTrace Challenge)’에서도 2위를 차지했다. 이 대회는 로봇에게 사진 한 장과 “주차장 안으로 들어가라” 같은 짧은 명령만 주고 어느 길로 가야 하는지를 판단하게 한다. 사람은 노면 표시나 차량 이동 방향을 보고 입구와 출구를 자연스럽게 구별하지만, 로봇은 명령에 담기지 않은 이런 ‘보이지 않는 규칙’까지 주변을 보고 스스로 알아내야 한다.
연구팀은 이를 위해 하나의 인공지능에 모든 판단을 맡기는 대신 여러 인공지능이 역할을 나눠 협력하는 ‘PRISM-Nav’를 개발했다. 한 인공지능은 목적지를 찾고, 다른 인공지능은 계단이나 턱 같은 위험 요소를 살피며, 또 다른 인공지능은 인도나 횡단보도처럼 사람이 지켜야 할 공간의 규칙을 파악한다. 마지막 인공지능이 이 정보를 모아 최종 경로를 결정하는 방식이다. 인공지능끼리 정보를 전달할 때도 위치를 글이나 숫자로 설명하는 대신 사진 위에 목적지와 위험지역을 직접 표시해 공유하도록 해, 언어로 옮기는 과정에서 생기는 공간 정보 손실을 줄였다.
연구팀은 이 대회에서 53점을 기록해 난징대·파이브에이지스(FiveAges) 공동팀에 이어 2위에 올랐다. 특히 상대적으로 저렴하고 가벼운 인공지능 모델인 ‘제미나이 3 플래시(Gemini 3 Flash)’를 여러 역할로 나눠 사용하면서, 주최 측이 비교 대상으로 제시한 고성능 모델 ‘제미나이 3.1 프로 프리뷰(Gemini 3.1 Pro Preview)’보다 높은 성능을 기록했다. 비싼 인공지능 하나에 모든 일을 맡기지 않고 가벼운 인공지능 여러 개가 협력해 성능과 비용을 함께 잡을 가능성을 보여준 결과다.
명현 교수는 “세계 연구진과 경쟁해 우리 기술의 가능성을 인정받아 기쁘다”며 “이번 성과는 별도의 추가 학습 없이도 인공지능이 낯선 환경에서 스스로 판단하고 움직일 수 있음을 보여준 것”이라고 말했다. 이어 “앞으로 길 찾기를 넘어 물건을 집고 옮기는 작업까지 확장해, 자신의 판단을 스스로 확인하고 바로잡는 로봇으로 발전시키겠다”고 밝혔다.
이번 기술이 발전하면 로봇이 “여기가 맞나?”, “이 물건이 맞나?”, “이렇게 움직여도 안전한가?”를 스스로 확인한 뒤 행동하는 수준으로 나아갈 수 있다. 배송·안내 로봇뿐 아니라 물류·공장·병원 등 사람과 로봇이 함께 생활하고 일하는 다양한 공간에 활용될 것으로 기대된다.
한편 명현 교수 연구실은 지난 6월 로봇 분야 학회 ICRA 2026과 컴퓨터비전 분야 학회 CVPR 2026 국제 챌린지에서도 각각 1위를 차지한 바 있으며, 공간인지 기술에서 축적한 역량을 피지컬 AI 분야로 확장하고 있다. 이번 연구성과는 과학기술정보통신부 및 정보통신기획평가원의 ‘자율행동체 온디바이스 응용지원 핵심기술개발사업’ 지원을 받아 수행됐다.
#KAIST #명현교수 #체화인공지능 #ECCV2026 #로봇내비게이션
답글 남기기