기계공학과 공경철·김정 교수팀·엔젤로보틱스 참여… 2026년부터 2032년까지 양방향 뇌-로봇 인터페이스 연구 추진
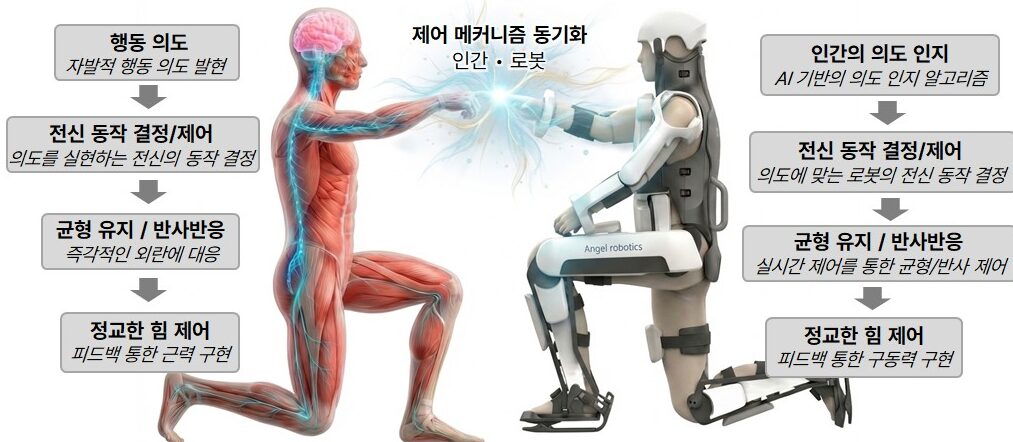
KAIST 연구진이 사람의 뇌 신호로 외골격 로봇을 실시간 제어하고, 로봇이 감지한 촉각과 힘 정보를 다시 뇌에 전달하는 차세대 뇌-로봇 인터페이스 플랫폼 개발에 나섰다. 이번 연구는 외골격 로봇 제어와 감각 피드백을 함께 구현하는 양방향 Brain-to-Robot 시스템을 목표로 한다.
KAIST는 기계공학과 공경철·김정 교수 연구팀이 ㈜엔젤로보틱스와 함께 범부처 첨단 의료기기 연구개발사업 플래그십 과제로 양방향 ‘Brain-to-Robot’ 시스템 개발에 착수했다고 25일 밝혔다. 과제 기간은 2026년 4월부터 2032년 12월까지다.
Brain-to-Robot은 사람의 뇌 신호를 기반으로 로봇을 제어하고, 동시에 로봇이 감지한 감각 정보를 사용자에게 전달하는 차세대 뇌-로봇 인터페이스 기술이다. 기존 뇌 인터페이스 기술이 커서 이동이나 스마트폰 제어처럼 외부 기기 조작에 초점을 맞춰왔다면, 이번 과제는 실제 보행과 물체 파지, 감각 전달까지 포함하는 플랫폼 구현을 목표로 한다.
연구팀은 외골격 로봇을 직접 제어 대상으로 삼아 사용자의 행동 의도를 뇌 신호로 읽고, 로봇을 움직이는 기술을 개발한다. 동시에 로봇이 감지한 지면 반력, 관절 토크, 촉각 정보를 다시 뇌에 전달하는 완전한 양방향 인터페이스 구현을 추진한다.
연구팀에 따르면 외골격 로봇 제어와 감각 피드백을 모두 포함한 완전한 양방향 Brain-to-Robot 시스템은 아직 세계적으로 구현 사례가 보고되지 않았다. 이번 연구는 뇌 인터페이스 기술이 실제 움직임과 감각을 함께 연결하는 방향으로 확장되는 시도다.
공경철 교수는 보행 보조 외골격 로봇 기업 엔젤로보틱스를 창업하고 국제 사이배슬론에서 2회 연속 금메달을 이끈 웨어러블 로봇 연구자다. 김정 교수는 로봇 피부 기술 연구로 이달의 과학기술인상을 수상한 연구자로, 두 연구팀은 컨소시엄을 구성해 뇌신경 인터페이스와 외골격 로봇을 결합한 Brain-to-Robot 플랫폼 연구를 추진한다.
공경철 교수 연구팀은 웨어러블 로봇 제어와 AI 기반 동작 의도 해석 기술을 개발한다. 또한 로봇이 감지한 감각 정보를 Brain Chip으로 정확하게 전달하기 위한 체성감각 인터페이스 설계를 맡는다.
김정 교수 연구팀은 장애인을 대신해 감각을 느낄 수 있는 로봇 피부와 AI 기반 체성감각 해석 기술 개발을 담당한다. 연구개요에 따르면 김정 교수 연구팀은 인간-로봇 통합 시뮬레이션과 AI 기반 외골격 제어 기술을 연구하고 있으며, 가상환경에서 AI가 균형 유지, 보행, 물건 잡기 등을 학습하는 강화학습 기반 제어 기술과 실제 로봇에 적용하기 위한 Sim-to-Real 기술도 함께 개발한다.
엔젤로보틱스는 Brain Interface 연동형 전동식 외골격로봇 플랫폼 개발과 사업화를 맡는다. 중증 사지마비 환자와 ALS 환자를 위한 외골격 로봇 하드웨어, 실시간 제어 기술, 장시간 착용이 가능한 경량·고강성 프레임, 고출력 구동 모듈 등을 개발하고, 향후 식품의약품안전처 인허가와 실제 보급까지 전주기 상용화를 추진할 계획이다.
이번 과제의 핵심 기술 과제는 뇌 신호를 로봇 제어 명령으로 변환하고, 로봇이 감지한 감각 정보를 다시 뇌에 전달하는 AI 기반 인코딩·디코딩 알고리즘 개발이다. 수백 개 채널에 달하는 피질 신호를 실시간으로 처리하고, 매우 짧은 지연시간 안에서 폐루프 구조를 안정적으로 유지하는 것이 중요하다.
공경철 교수는 “이번 기술이 성공하면 사지마비 장애인이 병원을 넘어 실제 일상생활에서 스스로 걷고 물건을 집으며 손끝의 감촉까지 느낄 수 있는 새로운 재활 패러다임이 열릴 것”이라고 말했다.
연구팀은 이번 기술이 사지마비 환자, 척수손상 환자, 중증 운동장애 환자의 재활과 일상생활 지원에 활용될 가능성이 있다고 보고 있다. 장기적으로는 사용자가 자신의 의도로 외골격 로봇을 움직이고, 로봇이 감지한 촉각과 힘 정보를 다시 느낄 수 있는 재활 플랫폼 구현이 목표다.
다만 연구팀은 이번 기술이 국내외를 통틀어 시도된 적 없는 고난도 융합기술인 만큼, 장기 안전성 확보와 임상 검증, 인허가 체계 마련이 기술 개발과 병행돼야 한다고 설명했다. 글로벌 시장 진입을 위해 안전성·유효성 검증, 임상 근거 축적, 위험관리 체계 구축, 뇌신호 데이터 보호와 사이버보안, 윤리적 수용성 검토도 함께 설계할 계획이다.
KAIST에서는 Brain-to-Robot 과제와 함께 뇌 인터페이스 분야의 다양한 원천기술 연구가 진행되고 있다. 기계공학과 박형순 교수 연구팀은 뇌신경계 질환 치료를 위한 뇌신경계 의도인식 인터페이스 기반 웨어러블 재활 로봇 기술을 연구하고 있다. 전산학부 조성호 교수 연구팀은 AI 기반 뇌신호 해석 기술을 개발 중이다.
뇌인지과학과 이지훈 교수 연구팀은 초저전력 바이오·뉴럴 인터페이스 회로, 무선 신경 신호 계측, 온디바이스 AI 기반 폐루프 신경조절 기술을 중심으로 차세대 뇌-기계 인터페이스 연구를 수행하고 있다. 전기및전자공학부 이현주 교수 연구팀은 초소형 멀티모달 신경 전극 기반 고해상도 신경신호 측정 기술과 정밀 뇌자극 연구를 진행하고 있다.
AI시스템학과 제민규 교수 연구팀은 차세대 신경인터페이스를 위한 AI 기반 반도체 집적회로와 시스템 기술을 연구하고 있으며, 전기및전자공학부 정재웅 교수 연구팀은 고정밀 뇌신호 계측과 신경자극 기반 뉴로엔지니어링 연구를 수행하고 있다.
이광형 KAIST 총장은 “이번 Brain-to-Robot 플래그십 과제는 공경철·김정 교수 연구팀이 중심이 되어 추진하는 세계 최고난도 융합연구”라며 “KAIST에는 뇌 인터페이스, AI, 반도체, 로봇 분야의 다양한 연구진이 관련 원천기술을 연구하고 있는 만큼, 이를 바탕으로 차세대 Brain-to-Robot 기술 혁신을 선도해 나갈 것”이라고 밝혔다.
이번 과제는 뇌 인터페이스, AI 신호처리, 외골격 로봇, 로봇 피부, 반도체와 의료기기 상용화가 결합된 융합 연구다. KAIST와 엔젤로보틱스는 뇌 신호 기반 로봇 제어와 감각 피드백을 하나의 플랫폼으로 연결해, 중증 운동장애 환자의 재활과 일상생활 지원에 활용 가능한 Brain-to-Robot 기술 개발을 추진할 계획이다.
#KAIST #BraintoRobot #외골격로봇 #뇌로봇인터페이스 #엔젤로보틱스
답글 남기기