불완전한 시각 정보로 변형 물체 형상 복원… 제조·물류 자동화 새 전기
로봇이 전선이나 고무줄처럼 형태가 자유롭게 변형되는 물체를 다루는 일은 오랫동안 로봇 공학의 난제로 꼽혀왔다. 일정하지 않은 모양과 예측 불가능한 움직임, 스스로 일부를 가리는 자기-가림(self-occlusion) 현상 때문에 로봇이 정확히 인식하고 조작하기 어려웠기 때문이다.
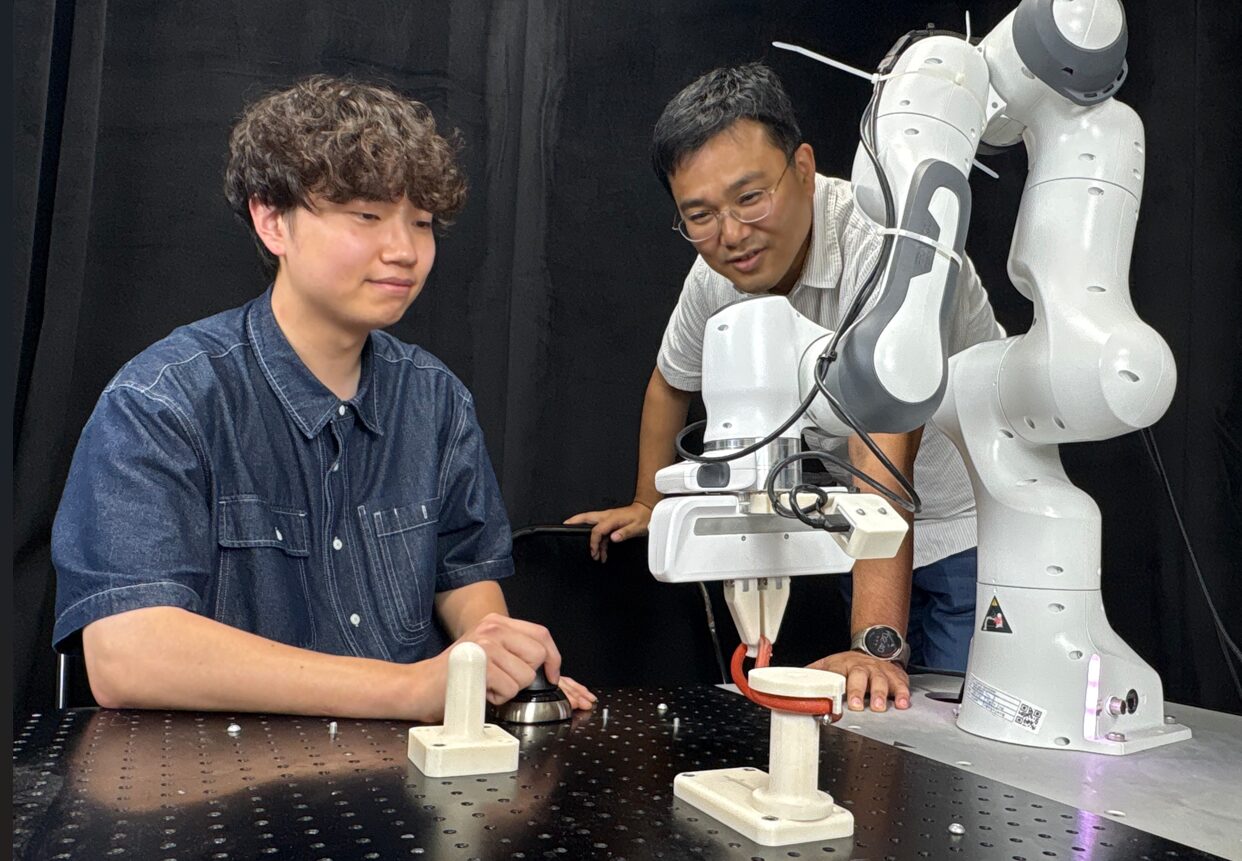
KAIST 전산학부 박대형 교수 연구팀은 이러한 난제를 돌파할 수 있는 새로운 인공지능 기반 로봇 기술 ‘INR-DOM(Implicit Neural Representation for Deformable Object Manipulation)’을 개발했다. 이 기술은 부분적으로 관측된 3차원 점구름(point cloud) 데이터를 바탕으로 물체 전체 형상을 복원하고, 이를 활용해 로봇이 사람처럼 물체의 상태를 상상하며 능숙하게 다룰 수 있도록 한다.
연구팀은 강화학습과 대조학습을 결합한 2단계 학습 프레임워크를 도입했다. 1단계에서는 불완전한 관측 데이터로부터 물체의 전체 3차원 형상을 부호화 거리 함수(SDF)로 복원해 상태 표현 모듈을 확보했다. 2단계에서는 강화학습과 대조학습을 함께 적용해 로봇이 현재 상태와 목표 상태 간의 차이를 구분하고 최적의 행동 정책을 학습하도록 했다. 이를 통해 로봇은 고무링을 홈에 끼우는 작업(sealing), O링 설치 작업(installation), 꼬인 고무줄 풀기(disentanglement)와 같은 복잡한 과제에서 모두 기존 최고 기술보다 높은 성능을 보였다. 특히 꼬인 고무줄 풀기에서는 성공률 75%를 기록해 기존 성과(26%) 대비 49%포인트 높았다.
시뮬레이션을 넘어 실제 로봇 실험에서도 INR-DOM은 탁월한 성능을 입증했다. 고무줄 풀기, O링 설치 등 다양한 작업에서 90% 이상의 성공률을 달성했으며, 시각적으로 구분이 어려운 양방향 꼬임 풀기 작업에서도 기존 기술 대비 25% 더 높은 성과를 기록했다. 이는 변형 물체의 복잡한 움직임을 예측하고 정교하게 다루는 데 있어 로봇의 가능성을 한층 확장한 결과다.
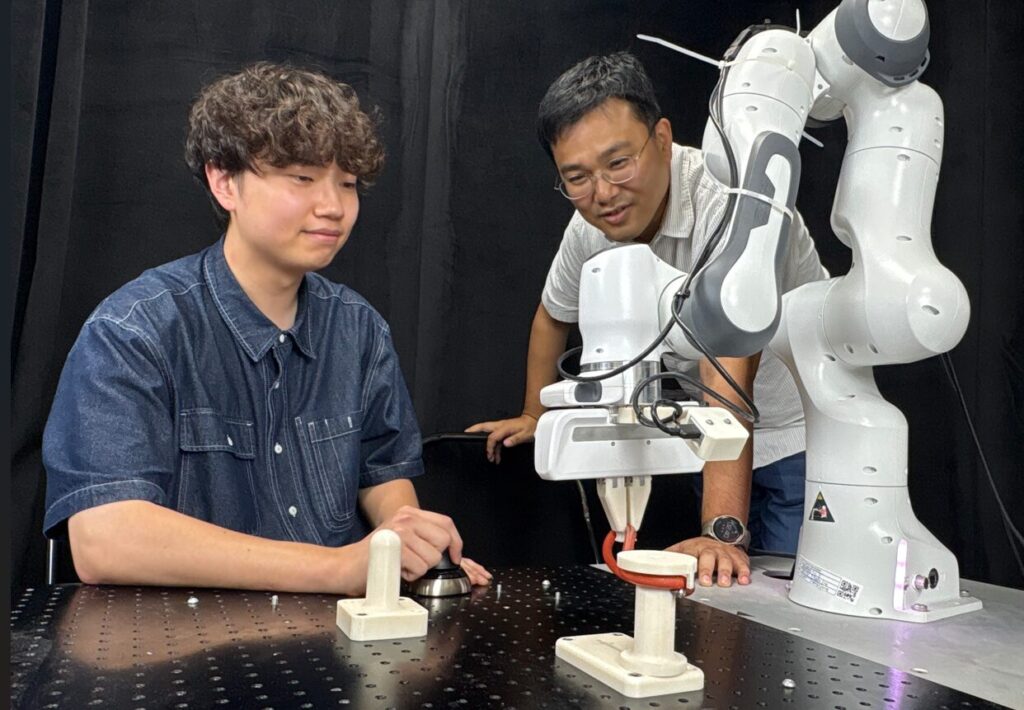
이번 연구 성과는 로봇공학 분야 최상위 국제 학술대회 ‘로보틱스: 사이언스 앤 시스템즈(Robotics: Science and Systems, RSS) 2025’에서 발표되며 주목을 받았다. 제1저자인 송민석 석사과정 연구원은 “불완전한 정보만으로도 로봇이 복잡한 변형 물체를 다룰 수 있다는 가능성을 보여줬다”며 “제조, 물류, 의료 등 다양한 분야에서 인간과 협력하거나 대체할 수 있는 로봇 기술 발전에 크게 기여할 것”이라고 밝혔다. 연구는 과학기술정보통신부와 정보통신기획평가원(IITP), 삼성전자의 지원을 받아 수행됐다.
이번 성과는 케이블 및 전선 조립, 의류 정리·포장, 부드러운 부품을 다루는 제조업 등 산업 및 서비스 분야의 자동화에 직접적으로 기여할 것으로 전망된다. 변형 물체를 정밀하게 다루는 능력을 확보함으로써 로봇이 수행할 수 있는 작업의 범위가 크게 확장될 것으로 기대된다.
#KAIST #로봇공학 #INRDOM #AI로봇 #제조자동화 #물류자동화 #강화학습 #변형물체
답글 남기기