사족보행 산업 로봇과 휴머노이드 보행 기술 상용화… 삼성중공업·국제학회서 성과 입증
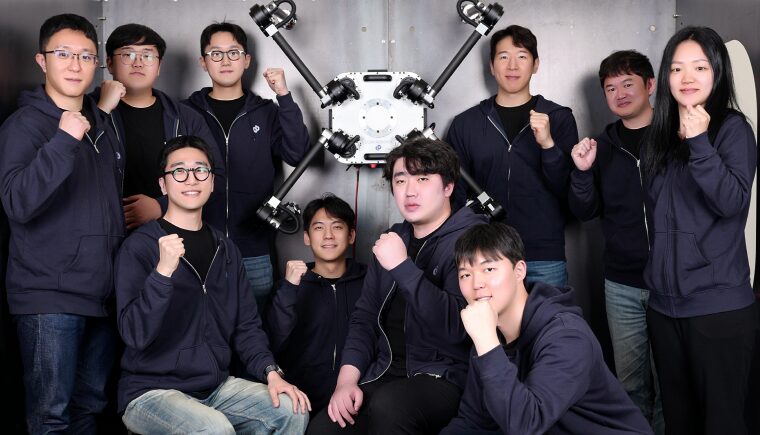
KAIST(총장 이광형)의 원천 기술을 기반으로 한 로봇 스타트업들이 조선소와 도심 현장에서 혁신을 선도하고 있다. 벽과 천장을 자유롭게 오르내리는 산업용 보행 로봇과 강남 도심 속을 걸어 다니는 휴머노이드 보행 로봇이 상용화 단계에 진입하며 주목받고 있다. ㈜디든로보틱스는 2024년 3월 KAIST 기계공학과 박해원 교수 연구실 출신 4명이 창업한 스타트업이다. 대표 제품 ‘DIDEN 30’은 사족보행 로봇으로, 자율주행 기술과 자석 발을 결합해 철제 벽면과 천장을 자유롭게 이동할 수 있다.
최근 삼성중공업 조선소 현장에서 ‘론지 극복 테스트’와 용접 작업까지 성공적으로 수행하며 현장 적용 가능성을 입증했다. 현재는 좁은 액세스홀 통과 기능을 고도화하고 있으며, 2026년 하반기부터는 용접·검사·도장 등 실제 작업 투입을 목표로 하고 있다. 또한 차세대 2족 보행 로봇 ‘DIDEN Walker’를 개발 중이다. 이 로봇은 협소한 공간에서도 안정적 보행이 가능하며, 조선업 용접 자동화를 위한 상체 매니퓰레이터 탑재도 계획돼 있다.
디든로보틱스는 자체 개발한 AI 학습 플랫폼 ‘DIDEN World’를 통해 오프라인 강화학습 방식을 적용, 학습 효율성과 안정성을 높이고 있다. 김준하 대표는 “삼성중공업 현장에서의 성과는 기술의 실용성과 안정성을 입증한 것”이라며 “조선업 인력난 해소와 자동화 혁신을 이끌겠다”고 말했다.
KAIST 명현 교수 연구실 출신들이 창업한 유로보틱스㈜는 세계 최고 수준의 휴머노이드 보행 기술 상용화에 성공했다. 최근 공개된 영상에서 강남 도심을 자연스럽게 걷는 모습이 화제가 됐다.
핵심은 ‘맹목(blind) 보행 제어기’ 기술이다. 카메라나 LiDAR 같은 외부 센서 없이도 로봇이 내장 정보만으로 보행을 결정할 수 있어, 낮과 밤, 날씨와 무관하게 안정적 보행이 가능하다. 동일한 제어기로 보도블록, 내리막길, 계단 등 다양한 지형을 소화할 수 있는 강인한 성능을 입증했다.
이 기술은 2023년 국제로봇자동화학술대회(ICRA) 사족보행 경진대회에서 MIT를 제치고 우승한 성과를 기반으로 발전했으며, 오는 10월 열리는 ‘Humanoids 2025’ 국제학회에서 공식 발표될 예정이다. 유병호 대표는 “휴머노이드 완전 자율보행을 향한 첫걸음을 내디뎠다”며 “산업 현장에서 곧바로 활용 가능한 기술로 발전시키겠다”고 밝혔다.
배현민 KAIST 창업원장은 “학내 로봇 산업이 활발히 성장할 수 있도록 초기 단계부터 밀착 지원하고 있다”며 “안정적 정착을 위해 적극 돕겠다”고 말했다. 이광형 총장은 “이번 성과는 KAIST 원천기술이 스타트업을 통해 산업 현장으로 확산되고 있음을 보여주는 사례”라며 “도전적 연구를 바탕으로 혁신 창업을 촉진하고 글로벌 로봇 산업을 선도하겠다”고 강조했다.
#KAIST #디든로보틱스 #유로보틱스 #DIDEN30 #휴머노이드로봇 #Humanoids2025 #산업자동화 #조선소로봇
답글 남기기