윤성의 교수 연구팀, 카메라 위치 정보 없이도 고정밀 3D 복원 가능한 ‘SHARE’ 기술 개발… ICIP 2025 최고 학생논문상 수상
KAIST(총장 이광형) 전산학부 윤성의 교수 연구팀이 정밀한 카메라 위치 정보 없이도 단 2~3장의 일반 사진만으로 3차원 장면을 정밀하게 복원할 수 있는 혁신적 기술을 선보였다. 이 기술은 ‘SHARE(Shape-Ray Estimation)’라 불리며, 기존의 라이다(LiDAR)나 고가의 3D 스캐너가 필요하던 복잡한 3D 시뮬레이션 구축 과정을 대체할 수 있는 새로운 패러다임으로 평가받는다. 연구 결과는 국제 이미지처리학회(ICIP 2025, IEEE International Conference on Image Processing)에서 발표되어 전 세계 643편 중 단 1편에만 주어지는 ‘최고 학생논문상(Best Student Paper Award)’을 수상했다.
기존 3D 복원 기술은 카메라의 정밀한 위치·방향 정보를 사전에 확보해야만 장면의 입체 구조를 계산할 수 있었다.
그러나 윤 교수팀의 SHARE 기술은 영상 그 자체에서 공간 단서를 스스로 추출해, 사물의 형태(Shape)와 카메라의 시선 방향(Ray)을 동시에 추정함으로써 별도의 보정 없이 3D 장면을 복원한다. 이를 통해 촬영 위치가 서로 다른 영상도 하나의 공통된 공간으로 자동 정렬할 수 있으며, 형상 왜곡 없이 안정적인 3D 재구성이 가능하다. 즉, 사용자가 스마트폰으로 주변을 몇 장만 촬영해도, 실시간으로 입체적인 가상 환경이 생성되는 셈이다.
SHARE는 영상 내 물체의 윤곽선과 명암 변화를 학습해 카메라가 본 ‘시선의 궤적(Ray)’을 예측하는 알고리즘을 핵심으로 한다. 이 과정을 통해 AI는 공간의 깊이, 거리, 표면의 기울기 등을 추정하며, 결과적으로 실제 환경과 거의 구분되지 않는 3D 공간을 생성한다. 또한 SHARE는 기존 방식처럼 수천 장의 데이터를 학습시킬 필요 없이, 2~3장의 일반 이미지로도 정밀한 모델을 완성할 수 있어 처리 속도와 효율성이 비약적으로 향상됐다.
윤성의 교수는 “SHARE는 3D 복원의 진입 장벽을 근본적으로 낮춘 기술로, 건설·미디어·게임·자율주행 등 다양한 산업에서 스마트폰만으로 고품질 콘텐츠 제작이 가능해질 것”이라며, “특히 로봇 시뮬레이션이나 실감형 XR 콘텐츠 개발에서도 저비용·고정밀 환경 구축을 실현할 수 있다”고 설명했다.
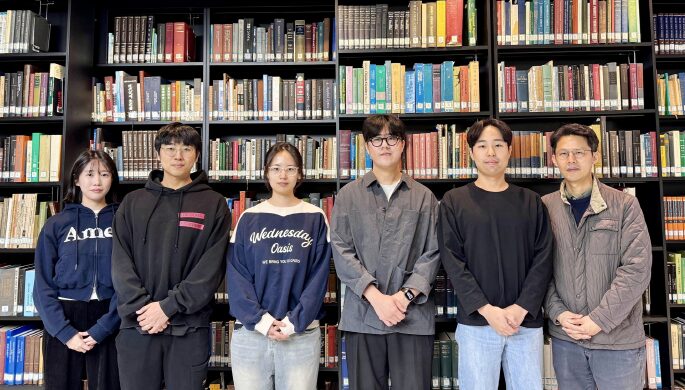
이번 연구는 KAIST 나영주 박사과정, 김태연 석사과정 학생이 공동 제1저자로 참여했으며, Pose-free 3D Gaussian Splatting via Shape-Ray Estimation 논문으로 ICIP 2025에서 발표됐다. 전 세계 643편 중 단 1편만 선정되는 ‘Best Student Paper Award(수상률 0.16%)’를 수상하며, KAIST의 영상처리 분야 연구역량을 세계적으로 입증했다.
SHARE는 단순히 영상처리 기술을 넘어, ‘누구나 가상 공간을 만들 수 있는 도구’로서의 가능성을 제시한다. 이를 통해 실제 도시나 실험실, 문화유산 등의 공간을 손쉽게 디지털 트윈(digital twin) 형태로 구현할 수 있으며, 향후 메타버스·스마트시티·자율주행 시뮬레이션 등으로의 확장이 기대된다. 윤 교수팀은 SHARE 기술을 기반으로 로봇의 공간 인지·행동·상호작용을 통합하는 차세대 알고리즘 개발을 진행 중이다.
이번 성과는 과학기술정보통신부의 SW스타랩 사업 ‘오픈 월드 로봇 서비스를 위한 불특정 환경 인지·행동·상호작용 알고리즘 개발’ 과제 지원으로 수행됐다. 윤 교수는 “향후 SHARE를 활용해 AI가 환경을 이해하고 학습하는 새로운 형태의 ‘자율 지능형 3D 시뮬레이션 플랫폼’으로 발전시킬 계획”이라고 밝혔다.
#KAIST #윤성의교수 #SHARE기술 #3D복원 #AI시뮬레이션 #디지털트윈 #ICIP2025 #BestStudentPaper #생성형AI #스포트라이트유

답글 남기기